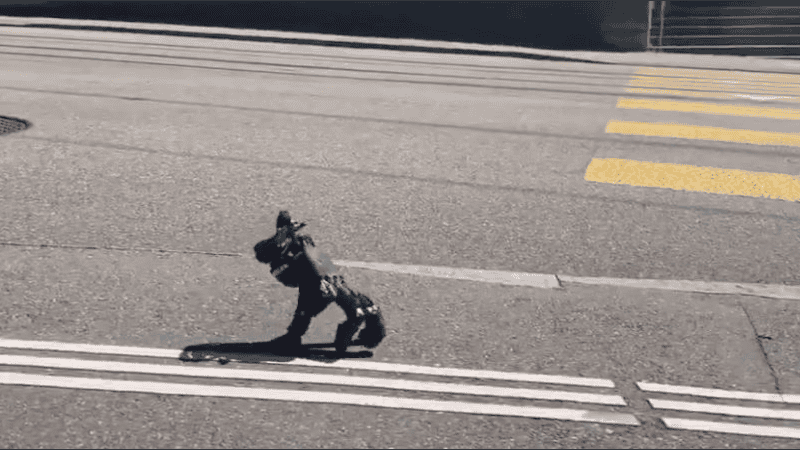
Un equipo del laboratorio de la ETH Zúrich, en Suiza, desarrolló una mano robótica capaz de caminar sobre sus propios dedos, al estilo de Dedos (Thing, en inglés), el célebre personaje de Los locos Addams. El proyecto, inspirado justamente en esa figura, se llama «Dedos como piernas».
Los responsables son Amirhossein Kazemipour, Hehui Zheng y Robert Katzschmann, quienes tomaron como punto de partida una mano comercial llamada WUJI y le incorporaron un módulo en el dorso con sensores, batería y una computadora.
It feels like an autonomous living entity
ETH Zurich researchers taught the Wuji Hand to move independently by treating its fingers as legs. A reinforcement learning policy learns how to coordinate the fingers for locomotion, while onboard sensing and control let the hand adapt… pic.twitter.com/CHroArruhW
— CyberRobo (@CyberRobooo) September 16, 2026
Cómo camina
La base es una mano WUJI de cinco dedos y 20 articulaciones motorizadas, cuatro por dedo. El dispositivo original pesa 738 gramos; los investigadores le sumaron un módulo de 80 gramos, por lo que el peso total llega a 818 gramos. Ese módulo contiene una Raspberry Pi Zero 2 W, una unidad de medición inercial BNO085 y una batería de polímero de litio.
La clave del diseño es que los mismos dedos cumplen tres funciones: desplazar el cuerpo, mantenerlo estable e interactuar con el entorno. De esta manera no hacen falta ruedas, patas ni un brazo. Para lograrlo, el equipo entrenó al sistema mediante aprendizaje por refuerzo en simulación y después trasladó ese aprendizaje al dispositivo real. No fue sencillo: el pulgar opuesto, las diferentes longitudes de los dedos y la necesidad de sostener todo el peso mientras uno de ellos avanza complican el movimiento.
En las pruebas, la mano se desplazó sin cables sobre 14 superficies interiores y exteriores, entre ellas alfombra, madera, baldosas, chapa y rejilla metálica, asfalto, hormigón, piedra, césped artificial, pasto y grava. Todavía no decide por sí sola hacia dónde ir, ya que no cuenta con navegación autónoma, pero sí ejecuta de manera autónoma los movimientos para caminar y mantener el equilibrio.
Avanza despacio, a 0,093 metros por segundo (unos 9,3 centímetros por segundo), y puede levantarse si se cae: en 25 pruebas de recuperación lo logró en 21 oportunidades, un 84% de efectividad.
No solo camina
Igual que su versión de ficción, esta mano también puede realizar tareas de precisión. En una secuencia de 32 comandos consecutivos sobre un teclado, ejecutó correctamente 29, cerca del 91%, con una latencia de 0,25 segundos. Además, empuja un cubo de 40 milímetros hacia un objetivo con un error promedio de 17 milímetros.
En los videos difundidos por el laboratorio, incluso aparece jugando al Sokoban, el clásico juego de rompecabezas retro, gracias a la rapidez de sus dedos.
Para qué sirve una mano sin cuerpo
Según explicó Kazemipour, el objetivo era crear una máquina con «cierta independencia» respecto de un cuerpo más grande. La idea es que un robot de mayor tamaño deje la mano cerca de un espacio estrecho; desde allí, se desplaza sola hasta un control u objeto, cumple una tarea y luego regresa para ser recuperada.
Los investigadores lo sintetizan en su trabajo: «Dotar a las manos robóticas de movilidad propia podría hacer que los robots del futuro sean más versátiles en los espacios e interfaces diseñados para las personas».
Por ahora se trata de un prototipo de investigación, presentado como prepublicación en arXiv el 15 de septiembre de 2026. Tiene limitaciones: la batería dura pocas horas, necesita una cámara externa para empujar objetos con precisión y requiere un alineamiento manual para usar el teclado.
Está lejos de poder realizar tareas complejas como una cirugía, pero representa un primer paso hacia robots más compactos capaces de llegar a lugares donde no entran las máquinas convencionales, en áreas como la minería, el mantenimiento industrial, la inspección o el rescate.

Seguinos